近日,中国农业科学院植物保护研究所智慧植保创新团队在人工智能赋能航空植保领域取得进展,通过将可解释人工智能与施药风险管控深度融合,解码植保无人飞机飘移预测模型的“黑箱”,构建了集风险预测、因素解析、预警与作业优化于一体的智能辅助决策技术体系,推动人工智能由预测工具向施药决策工具转变。相关研究成果以“Decoding spray drift from unmanned aerial spraying systems: From prediction to decision with threshold insights and mitigation strategies”为题,发表于国际期刊《Computers and Electronics in Agriculture》(IF=10.3)。
保障国家粮食安全,离不开高效的病虫害防控与先进植保技术支撑。航空植保是提升大面积农田防控效率的重要手段,植保无人飞机已成为推动农业生产方式变革的重要智能装备。然而,施药飘移仍是制约其精准高效与安全应用、影响产业可持续发展的关键难题。风速、飞行高度、作业速度和雾滴大小等因素相互作用,使飘移过程呈现复杂的非线性特征,难以解析。传统飘预测移模型多面向大型施药飞机,对植保无人飞机的适应性不足。已有研究往往侧重飘移率的预测精度,缺少对风险升高原因、关键因素协同作用及参数优化方向的清晰解释,预测结果与现场施药决策之间仍存在衔接不足。破解预测模型的“黑箱”,将复杂风险转化为可理解、可操作的施药指导,为选择适宜作业窗口、协同调整飞行高度与速度提供支持,是推动航空植保智能化与精准化的重要突破口。
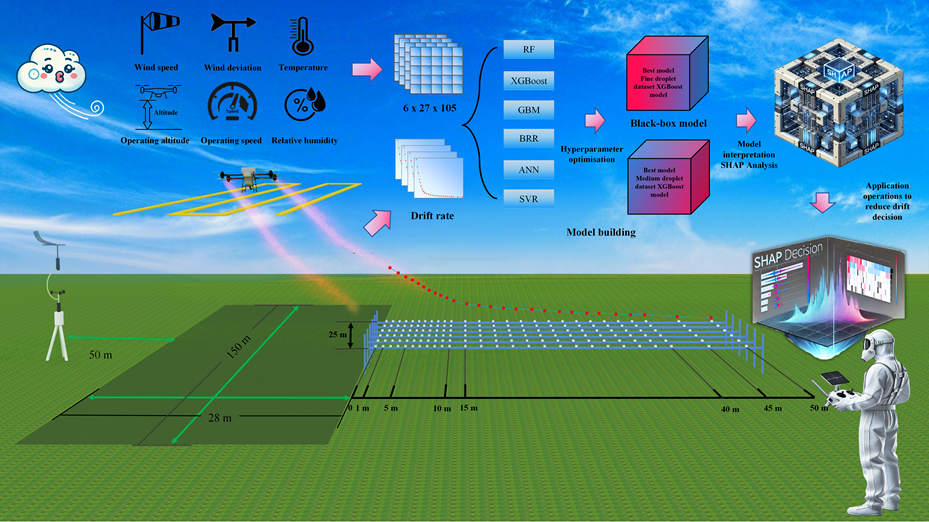
针对上述挑战,研究团队历时4年,持续开展田间飘移试验,系统采集不同作业机型、气象条件与作业参数下的飘移数据,以可解释人工智能为突破口,将飘移风险预测与作业决策深度衔接。研究打开模型内部的风险判定“黑箱”,深入解析模型的预测逻辑,量化气象条件与作业参数对飘移预测的贡献及交互作用,发现细雾滴场景下风速与作业高度的交互作用突出,而中等雾滴场景下风速发挥主导作用。在此基础上,识别不同雾滴条件下风速、作业高度和作业速度等关键参数的参考阈值,将复杂的模型响应规律转化为可操作的减飘依据,推动人工智能从“预测”迈向“决策”,为航空植保兼顾病虫害防控效果与环境安全提供决策依据。
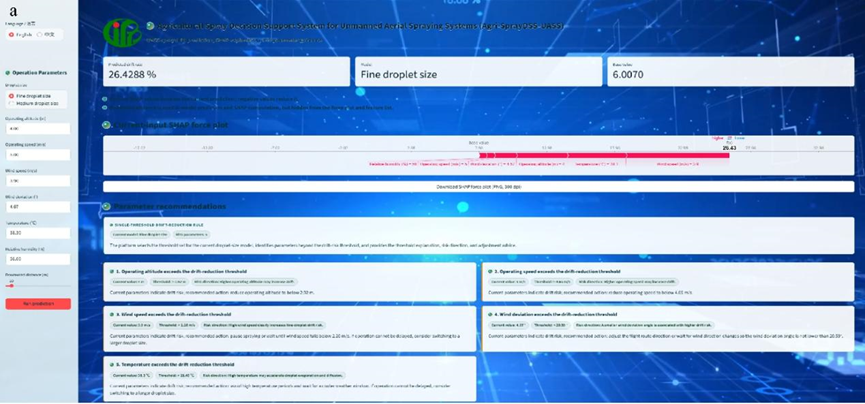
研究的关键突破在于,将人工智能的预测能力、解释能力与决策支持能力集成为统一的应用流程。团队研发了Agri-SprayDSS-UASS智能辅助施药决策平台,用户输入气象条件和作业参数等信息后,系统即可完成飘移预测、风险因素可视化解析和阈值预警,并生成针对性的参数优化建议,使作业人员能够直观掌握风险来源与调整方向。平台将“黑箱”中的模型判定依据转化为现场可用的施药指导,贯通数据输入、风险预测、因素解码、预警提示与优化建议各环节,突破了飘移预测与现场施药指导相脱节的应用瓶颈,实现“预测有解释、预警有依据、优化有方向”的闭环应用,为人工智能驱动的精准施药与飘移风险防控提供了新的技术路径。
中国农业科学院植物保护研究所李香帅助理研究员为论文第一作者,袁会珠研究员、闫晓静研究员为共同通讯作者。中国农业科学院植物保护研究所杨代斌研究员、崔丽研究员、陈淑宁副研究员,Shahzad Ali Nahiyoon 博士后,以及赵方奎博士、刘晓慧硕士和李世昱硕士共同参与了该项研究。本研究得到国家重点研发计划(2023YFD1701100)和中央级公益性科研院所基本科研业务费专项(S2026XM08)的资助。
原文链接:https://doi.org/10.1016/j.compag.2026.112541